
Boston Dynamics تحوّل روبوت Atlas بعجلات لتعزيز حركته
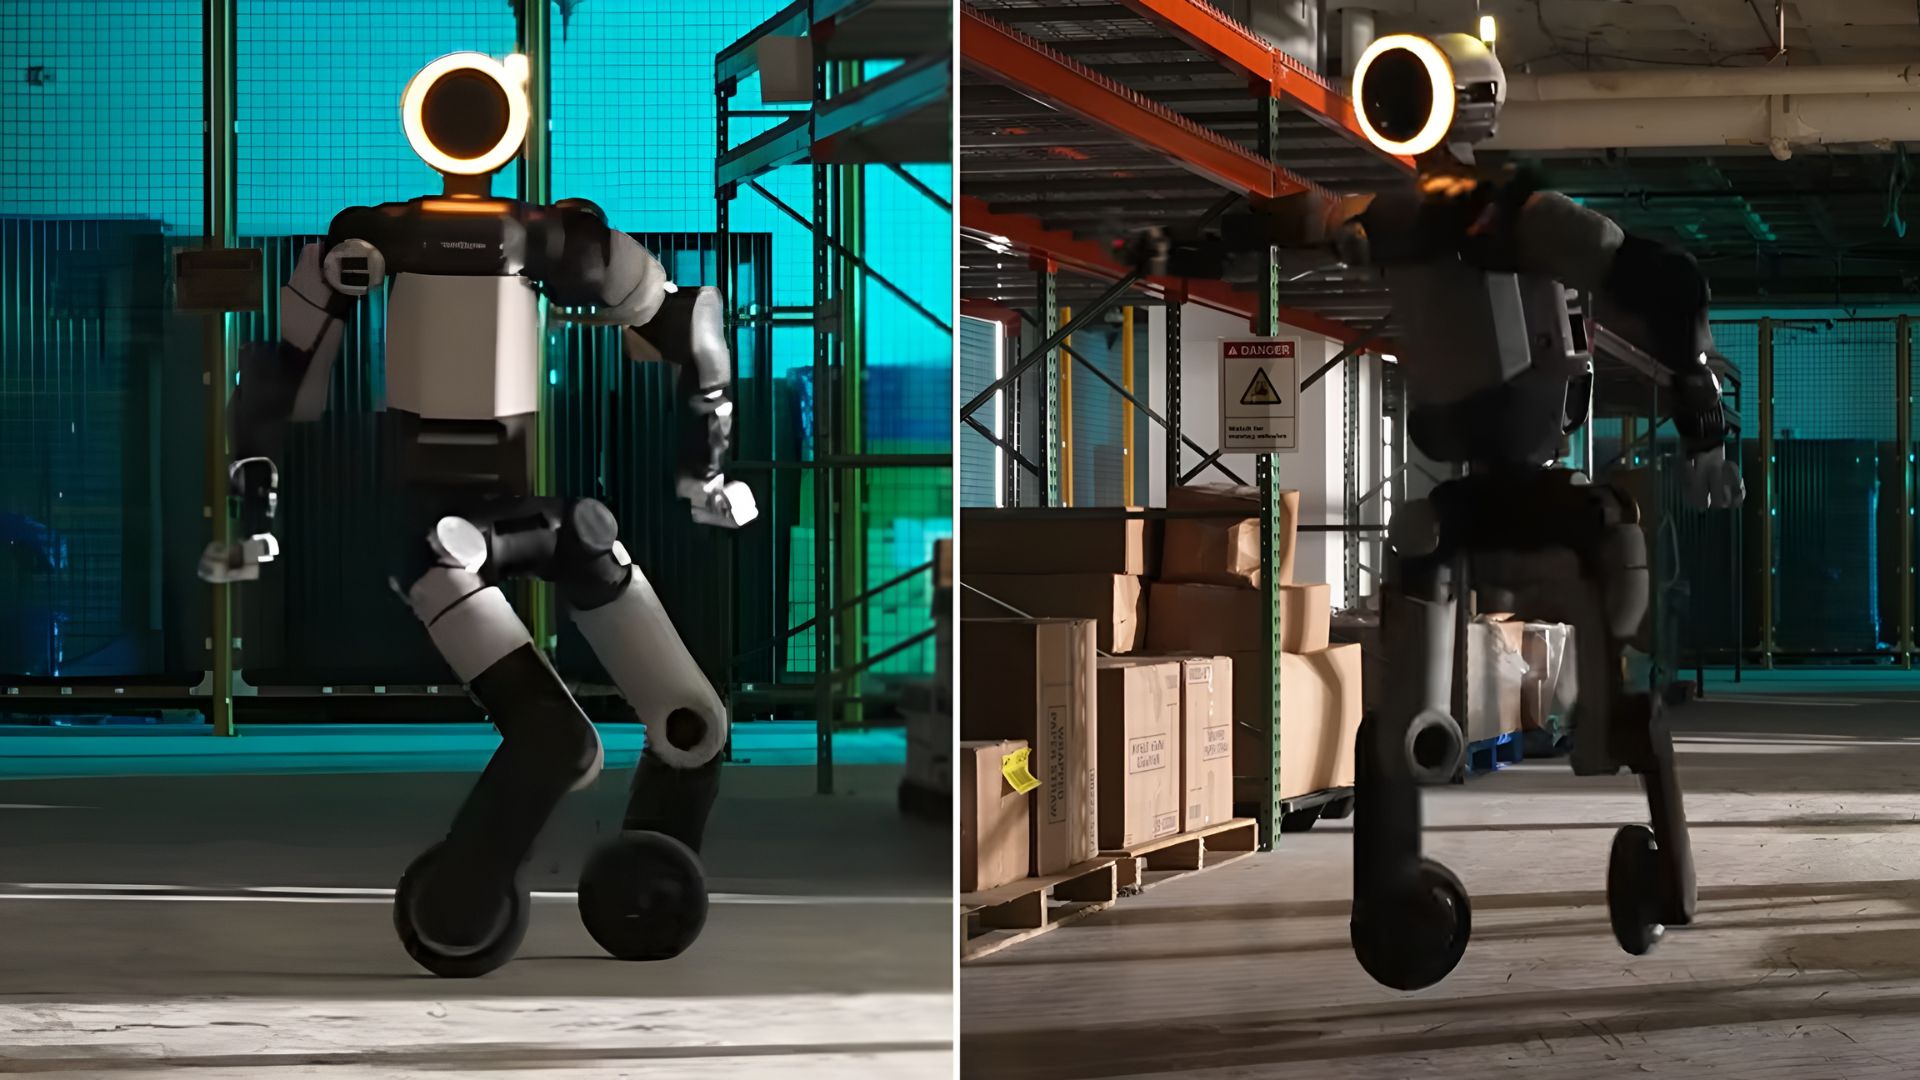
طوّرت Boston Dynamics روبوتها الشبيه بالبشر Atlas باستبدال قدميه بعجلات، ما يتيح له استكشاف قدرات حركية جديدة. ويمكّن هذا التعديل التجريبي المهندسين من تقييم أداء الروبوت أثناء الحركة عالية السرعة المستمرة والأحمال الثقيلة.
لا تُعدّ نسخة Atlas ذات العجلات مخصصة للإطلاق التجاري، بل تعمل منصة بحثية لتقييم فعالية وحدات التحكم المدرَّبة عبر المحاكاة على العتاد الحقيقي. ويبحث المشروع أيضاً في حدود مشغّلات الروبوت.
لتنفيذ هذا التغيير، ثبّتت Boston Dynamics عجلات سكوتر كهربائي قياسية على Atlas عبر محول مخصص يتصل بمشغّلات الكاحل الموجودة في الروبوت. ولم يتطلب هذا التعديل البسيط تغييرات كبيرة في العتاد، وعُدّل نموذج البرمجيات الحالي ليلائم العجلات الجديدة.
يعكس هذا التصميم بنية العتاد المعيارية في Atlas، التي طُوّرت لقابلية التوسع وسهولة الصيانة. وتفرض العجلات أيضاً متطلبات عزم كبيرة على المحركات، ما يوفر بيئة اختبار صارمة لمشغّلات الروبوت.
التعلم المعزز وحركات جديدة
أتاح التجربة للمهندسين استكشاف التعلم المعزز (reinforcement learning)، وهي تقنية تدرّب الروبوتات عبر محاكاات متكررة لاكتشاف حركات فعّالة. غير أن نقل هذه السلوكيات المكتسبة إلى العتاد الفيزيائي يطرح تحديات بسبب احتمال وجود تباينات بين سلوك المحركات في المحاكاة والعالم الحقيقي.
لمعالجة ذلك، حسّنت Boston Dynamics نماذج المحركات المحاكاة بإجراء تجارب فيزيائية لقياس سلوك المشغّلات، وعدّلت معاملات المحاكاة وفقاً لذلك. كما عدّل الفريق أطر التعلم المعزز الحالية لتعزيز حركات التدحرج لدى Atlas.
استُلهمت بعض حركات Atlas الجديدة من تسجيلات التقاط الحركة البشرية، لا سيما تلك التي تتضمن انزلاقاً كبيراً للقدمين. فعلى سبيل المثال، تعلّم الروبوت توجيه عجلاته للاندفاع جانبياً بدلاً من سحب قدميه. إضافة إلى ذلك، نفّذ Atlas بنجاح قفزة بزاوية 360 درجة من المحاولة الأولى باستخدام وحدة تحكم بتتبع المسار.
الآثار المستقبلية
تعتقد Boston Dynamics أن الرؤى المستخلصة من تجربة العجلات هذه ستؤثر في تطوير التكوين القياسي لـ Atlas. ويتمثل الهدف في الجمع بين نماذج دقيقة للمشغّلات والتعلم على مستوى الجسم بأكمله لتعزيز الموثوقية وتوسيع قدرات الروبوت.
وتوفر هذه المبادرة في النهاية للمهندسين بيئة اختبار صعبة لفهم كيفية تفاعل المحركات ووحدات التحكم المتعلَّمة في ظروف قصوى.
المصدر: Interesting Engineering