
روبوت KAIST Humanoid يُظهر قدرات على التعامل مع الأجسام الثقيلة
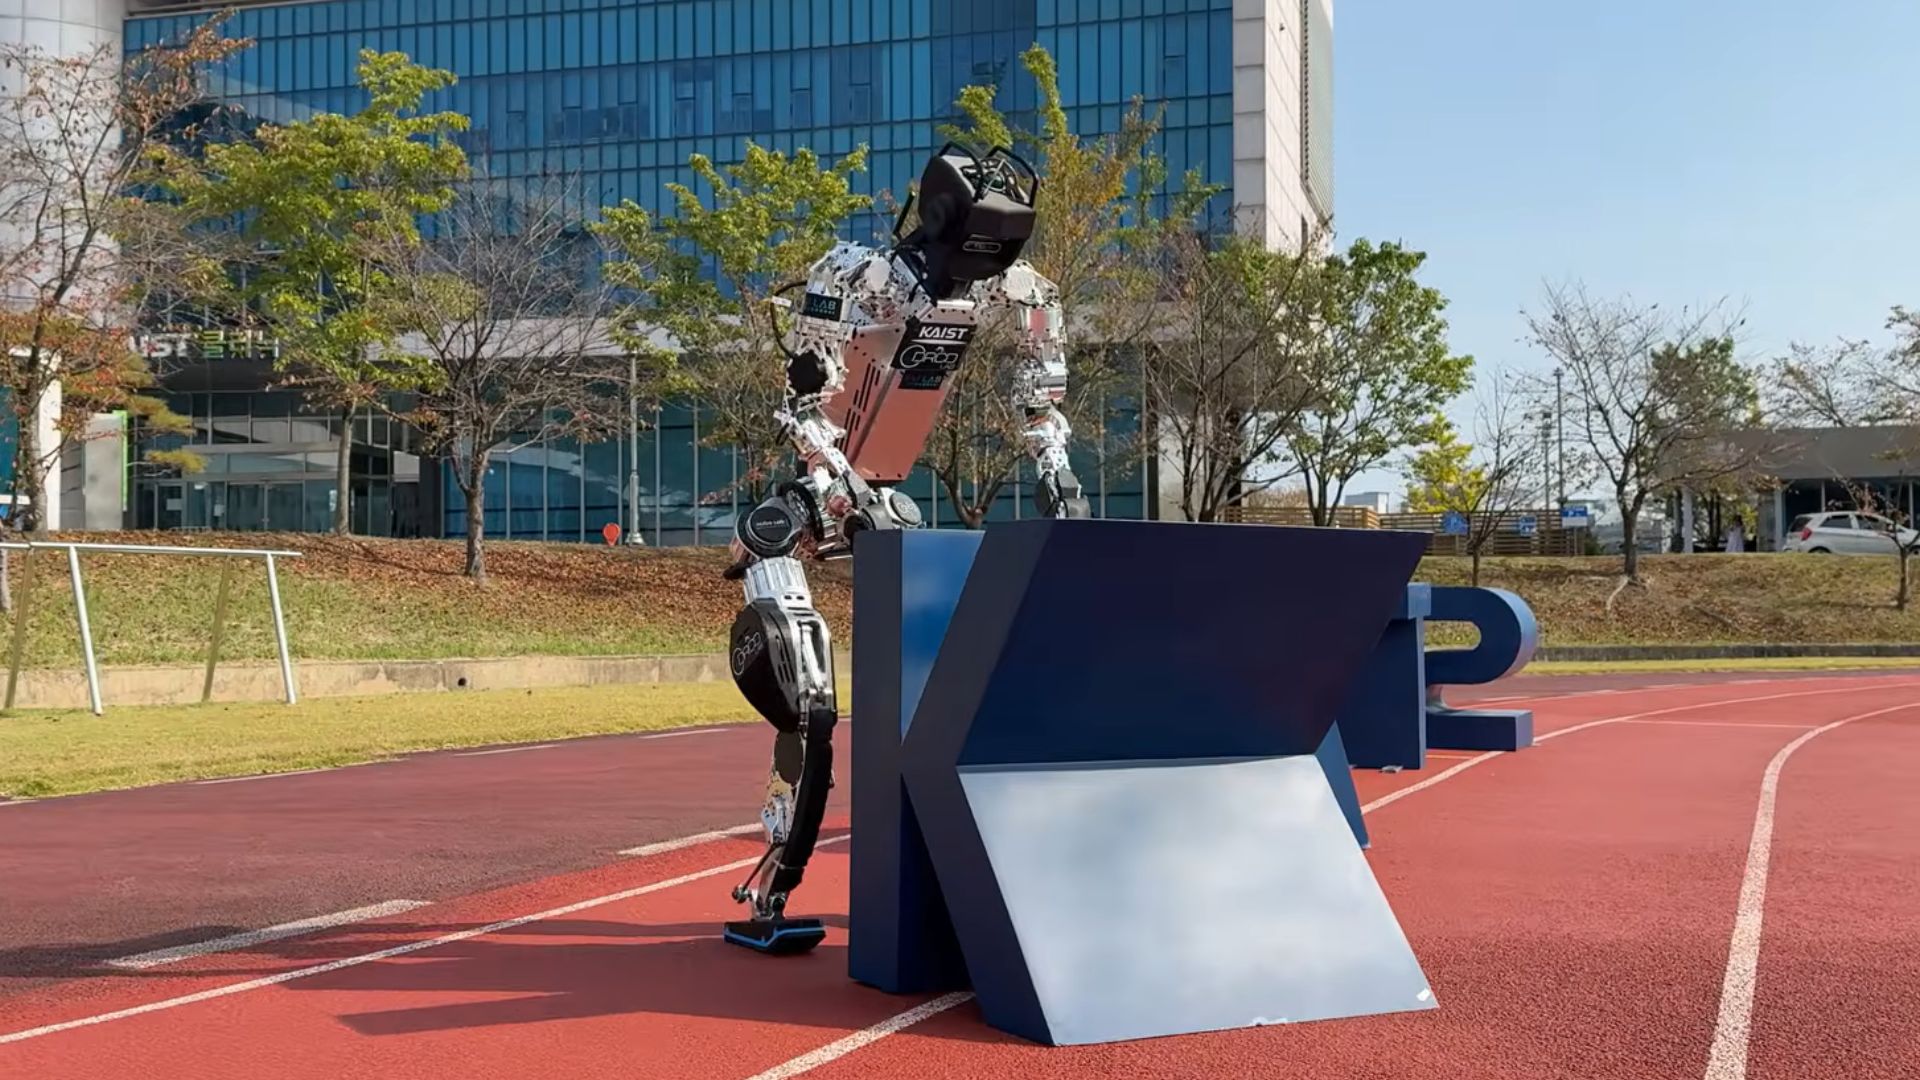
عرض باحثون في معهد كوريا المتقدم للعلوم والتكنولوجيا (KAIST) نسخة محدّثة من روبوتهم Humanoid، يمكنه التعامل مع أجسام ثقيلة باستخدام التغذية البصرية. ويستطيع روبوت Humanoid v0.9 دفع أجسام يصل وزنها إلى 77.2 رطل (35 كغ) ورفع أحمال تصل إلى 44.1 رطل (20 كغ)، وفق ما ظهر في عرض نُشر في 19 أكتوبر.
يؤكد هذا العرض جهود الفريق لتحسين قدرات الروبوت Humanoid على المناورة عبر أساليب تحكّم قائمة على التعلّم وتغذية بصرية أثناء التفاعل المادي مع الأجسام. ويستخدم الروبوت تغذية بصرية مدمجة لتتبّع الأجسام وتعديل حركاته، حتى إنه رتّبها لتشكّل كلمة «KAIST».
يدمج Humanoid v0.9 من KAIST الحركة الكاملة للجسم مع التعامل مع الأجسام. ويكشف العرض قدرة الروبوت على دفع أجسام ثقيلة مع الحفاظ على التوازن وتطبيق القوة عبر ذراعيه. طوّر المنصة مختبر Dynamic Robot Control & Design Laboratory (DRCD Lab) في KAIST بالتعاون مع RAILAB التي صممت ذراعيه، وهي تجمع بين التنقل والمناورة والتحكّم القائم على التعلّم.
يُظهر الفيديو الجديد بعنوان «Whole-Body Locomanipulation with KAIST Humanoid v0.9» كيف ينسّق الروبوت جسمه وذراعيه أثناء التفاعل مع الأجسام. ويدمج هذا النهج بين المشي والمناورة، ما يتيح للروبوت التحرك أثناء تطبيق القوة على الأجسام.
يقول الفريق إن هذا التنسيق بالغ الأهمية لأن دفع جسم أو رفعه يغيّر القوى المؤثرة في جسم الروبوت. فدفع حمل ثقيل يستلزم الحفاظ على التوازن أثناء تطبيق القوة، بينما يتطلب الرفع دعم وزن الجسم والتحكم في الوضعية طوال الحركة.
توفر التغذية البصرية المدمجة في الروبوت معلومات حيوية عن الأجسام ومواقعها أثناء هذه التفاعلات. وفي العرض، يستخدمها لترتيب الأجسام على شكل حروف «KAIST»، جامعاً بين الإدراك البصري والتفاعل المادي.
تمثل قدرتا الدفع والرفع لدى الروبوت جانبين مختلفين من أدائه في المناورة. فدفع الأجسام يعتمد على عوامل مثل الاحتكاك والسطح الذي يستقر عليه الجسم، بينما يتعلق الرفع مباشرة بدعم وزن الجسم. لذلك لا ينبغي النظر إلى هذين الرقمين كمقياسين متكافئين لقدرة الحمل.
تقول KAIST إن مهارات التفاعل لدى الروبوت طُوّرت عبر التعلّم المعزز العميق والتعلّم من العروض البشرية. وتقدم هذه الأساليب مقاربات مختلفة لتطوير سلوك الروبوت، ما يتيح للباحثين تدريب سياسات التحكم عبر الخبرة والعروض.
يتضمن التعلّم المعزز العميق تدريب سياسة تحكم عبر تفاعلات متكررة مع بيئة وتغذية راجعة على الأداء. ويمكن أن يساعد هذا النهج في تطوير حركات منسقة تراعي ديناميكيات جسم الروبوت وتفاعلاته مع الأجسام الخارجية.
يوفر التعلّم من العروض البشرية طريقة أخرى لتطوير المهارات باستخدام أمثلة عن كيفية أداء المهام. وتجمع نسخة KAIST المحدّثة بين هذه الأساليب التعليمية والتغذية البصرية المدمجة لتحسين التعامل مع الأجسام.
غير أن العرض لا يحدد إعداد التدريب أو كيفية توزيع المسؤوليات بين أساليب التعلّم، ولا يوضح بنية التحكم الدقيقة المستخدمة أثناء التنفيذ. كما لا يشير إلى ما إذا كان الروبوت يستطيع أداء المهام نفسها بشكل موثوق مع أجسام وأسطح وظروف بيئية مختلفة.
يستند هذا التحديث الأخير إلى منصة Humanoid v0.7 السابقة من KAIST، التي عرضت تنقلاً عالي السرعة وحركات مثل رقصة Moonwalk لمايكل جاكسون. ويحوّل عرض v0.9 التركيز نحو التفاعل المادي، موضحاً كيف يمكن للمنصة دمج الحركة مع تطبيق القوة على الأجسام الخارجية.
المصدر: Interesting Engineering